
Làm thế nào để dạy robot cầm một vật?
Cách truyền thống là lập trình cho robot từng bước.
Nhưng khi số lượng công việc ngày càng lớn và môi trường ngày càng phức tạp, việc mô tả trước mọi tình huống trở nên khó khăn.
Một hướng tiếp cận khác là:
Cho robot học từ cách con người thực hiện công việc.
Đây cũng là mục tiêu của dịch vụ Human Demonstration Data mà Saltlux Technology triển khai cho các bài toán Physical AI và Robotics.
Ghi lại cách con người thực hiện một nhiệm vụ
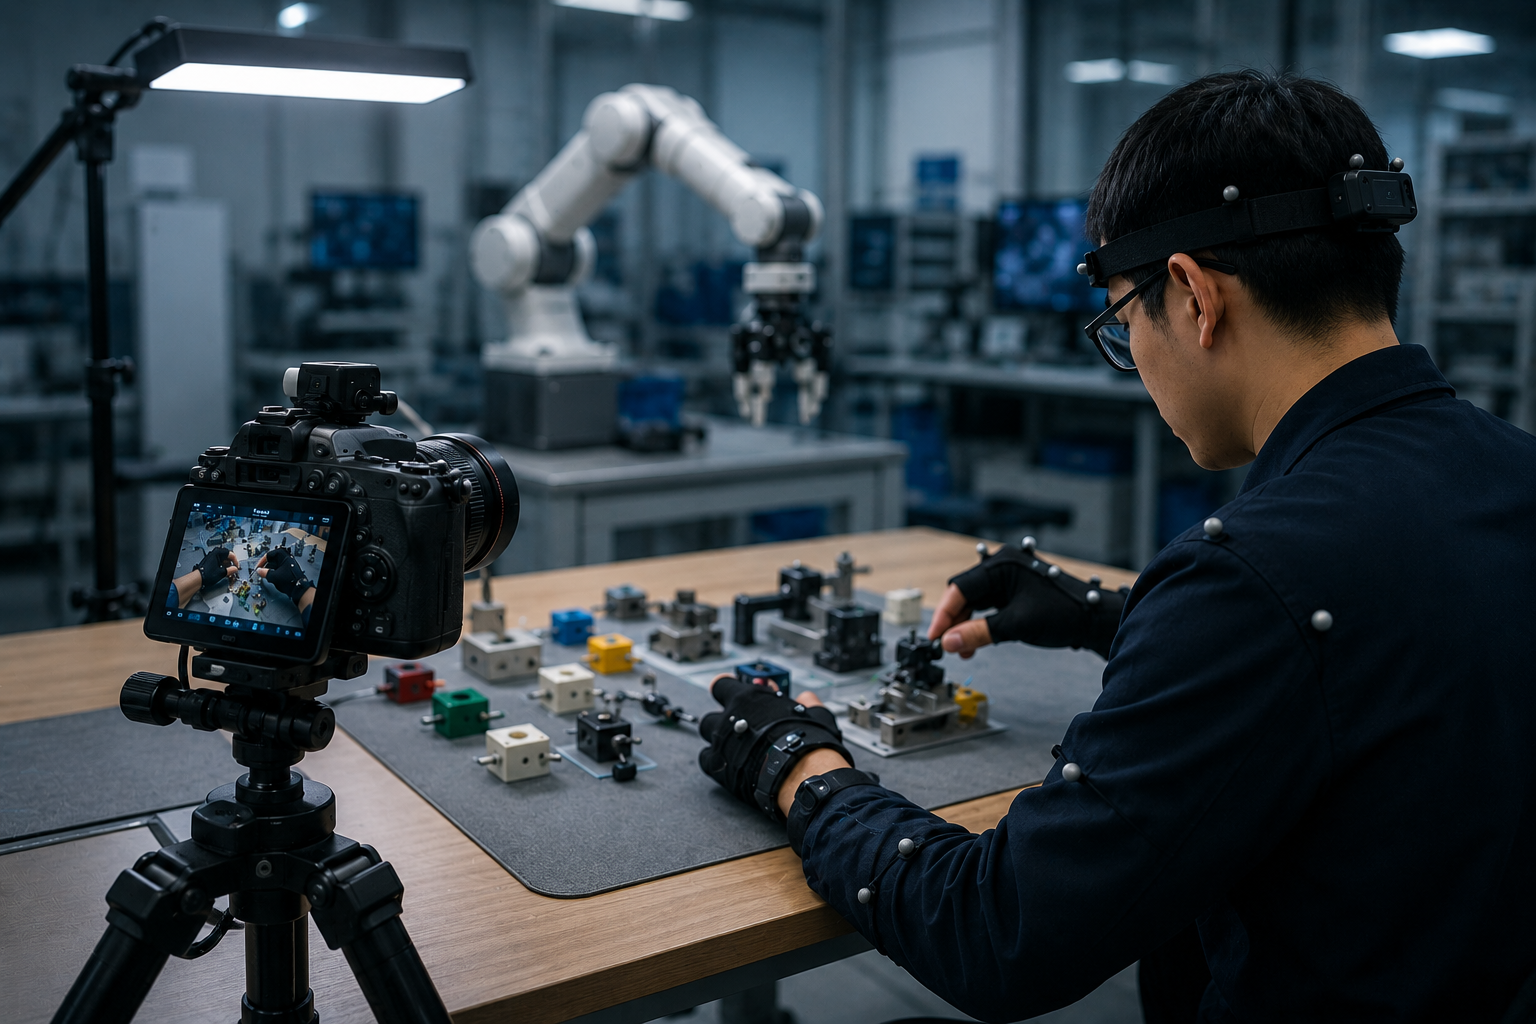
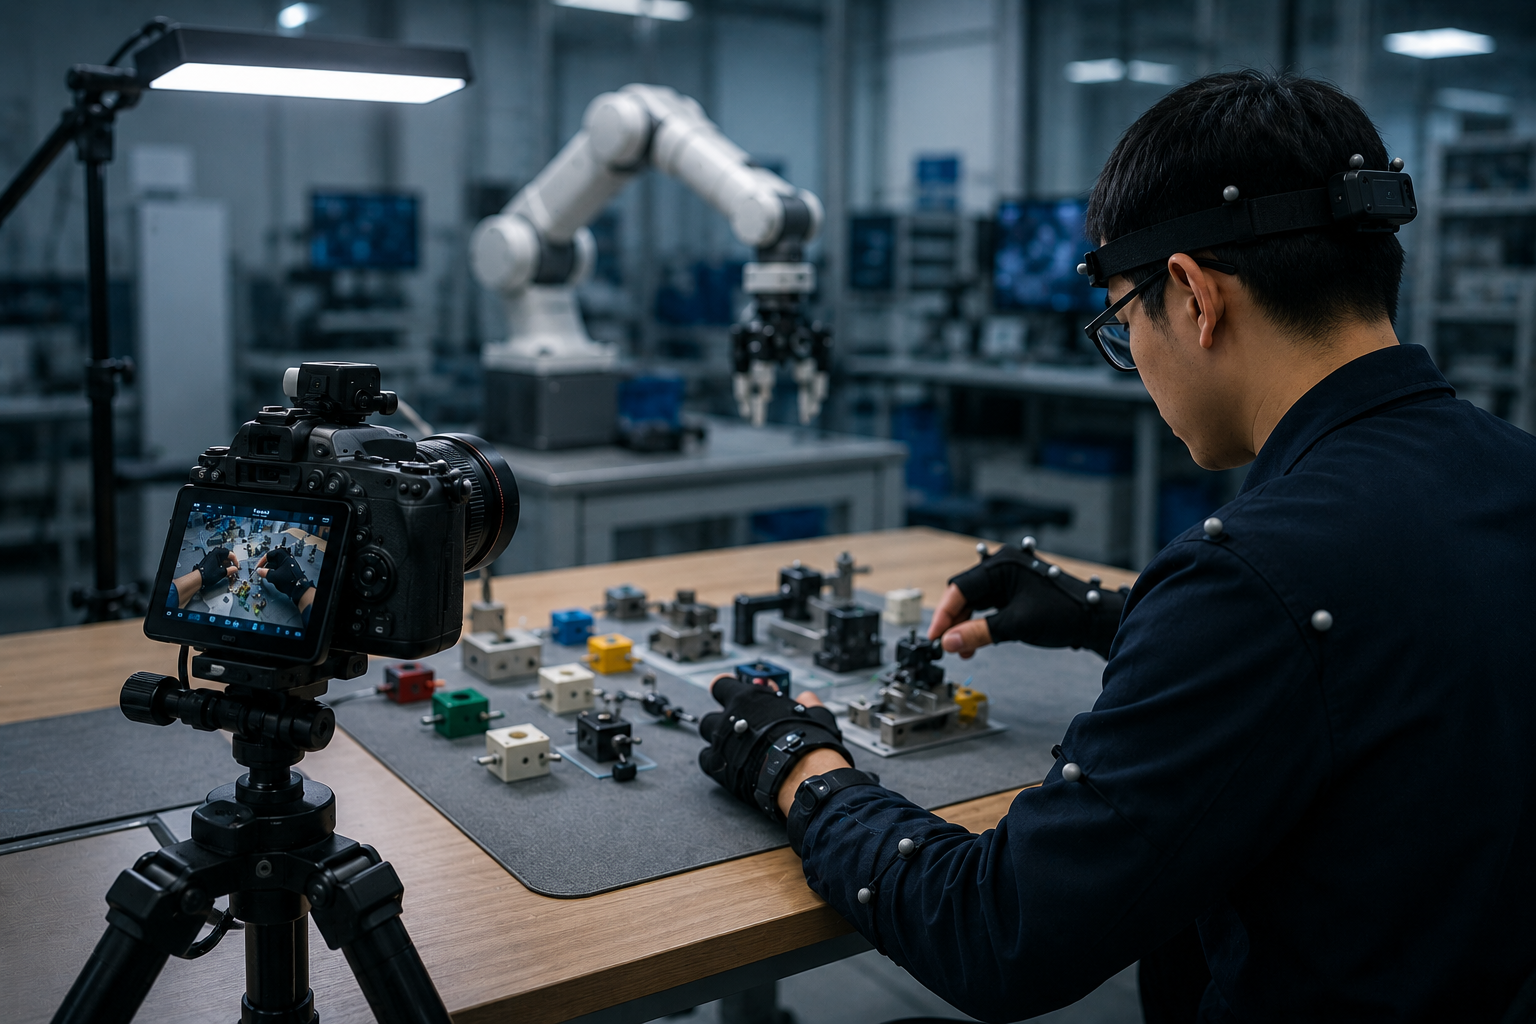
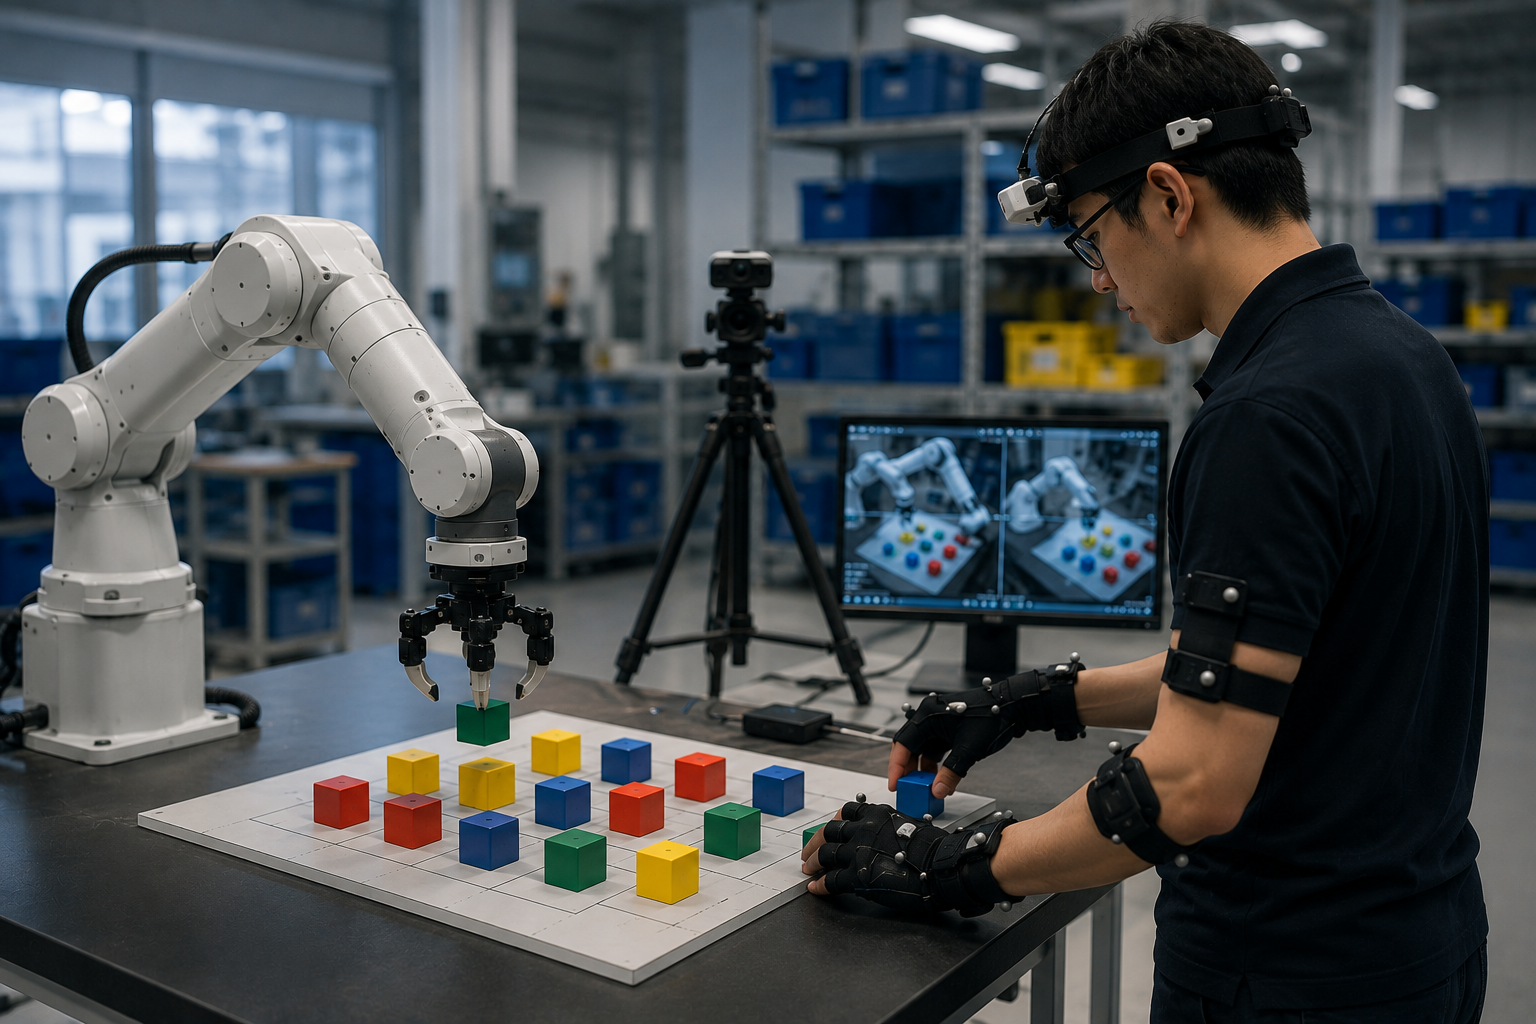
Trong quá trình thu thập, người tham gia được trang bị hệ thống thiết bị ghi nhận dữ liệu và thực hiện những nhiệm vụ đã được thiết kế trước.
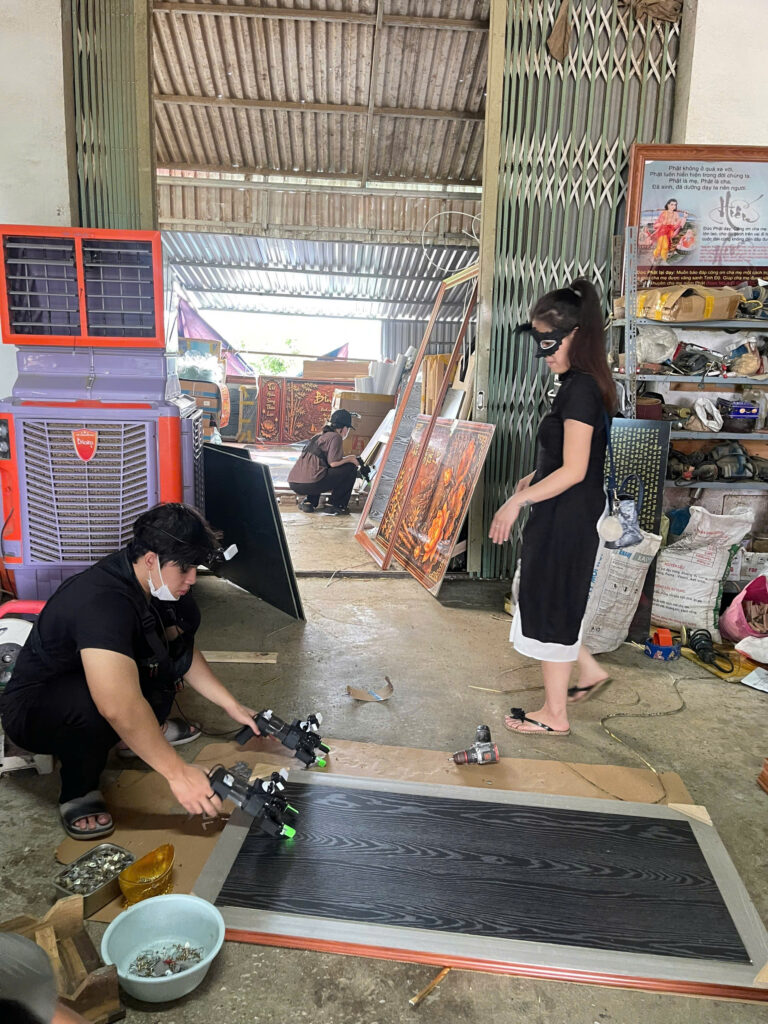
Ví dụ, thay vì chỉ ghi lại hình ảnh một người lấy sản phẩm trên kệ, dữ liệu hướng tới việc phản ánh cả chuỗi thao tác:
Quan sát → Tiếp cận → Cầm nắm → Di chuyển → Đặt vật thể
Đây được gọi là Human Demonstration – có thể hiểu đơn giản là một ví dụ thực tế về cách con người hoàn thành nhiệm vụ.
Thu thập có kiểm soát trong phòng Lab
Phòng Lab đóng vai trò quan trọng trong quá trình này.
Tại đây, cùng một nhiệm vụ có thể được thực hiện nhiều lần với những thay đổi có chủ đích.
Chẳng hạn:
vật thể được đặt ở vị trí khác nhau; sử dụng vật thể có kích thước khác nhau; thay đổi cách cầm; thay đổi thứ tự thao tác; hoặc thực hiện một nhiệm vụ bằng cả hai tay.
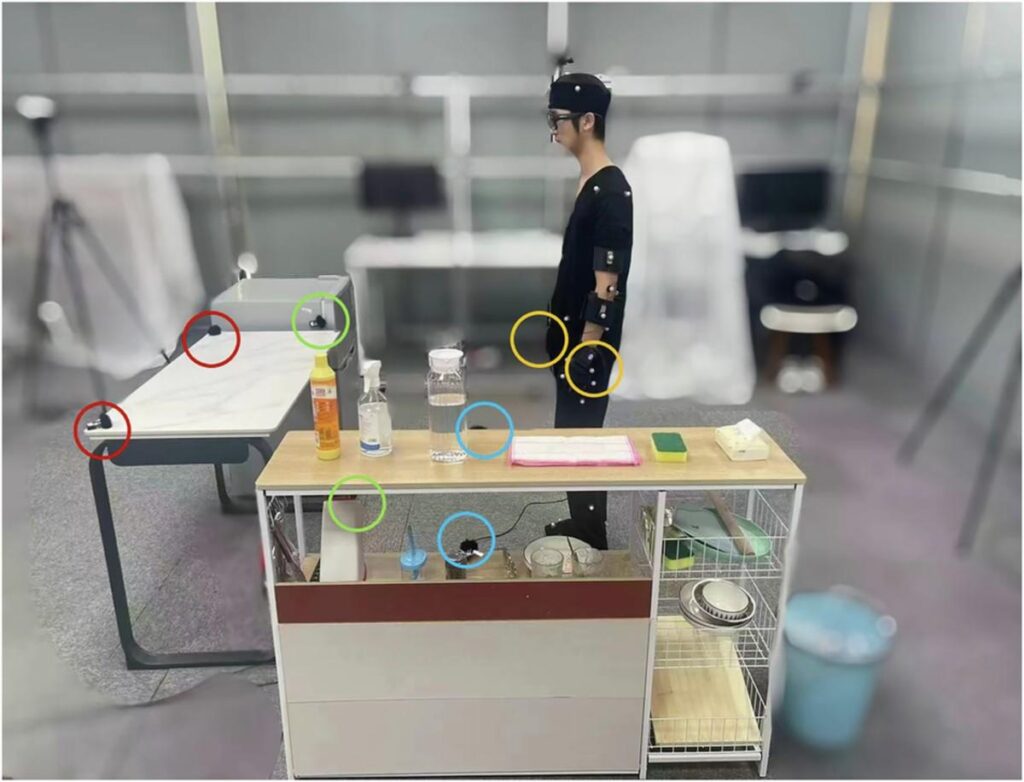
Nhờ đó, đội ngũ có thể chủ động kiểm soát các biến số và xây dựng dữ liệu theo yêu cầu của từng bài toán.
Sau Lab là những tình huống thật
Bước tiếp theo là đưa hoạt động thu thập ra môi trường thực tế.
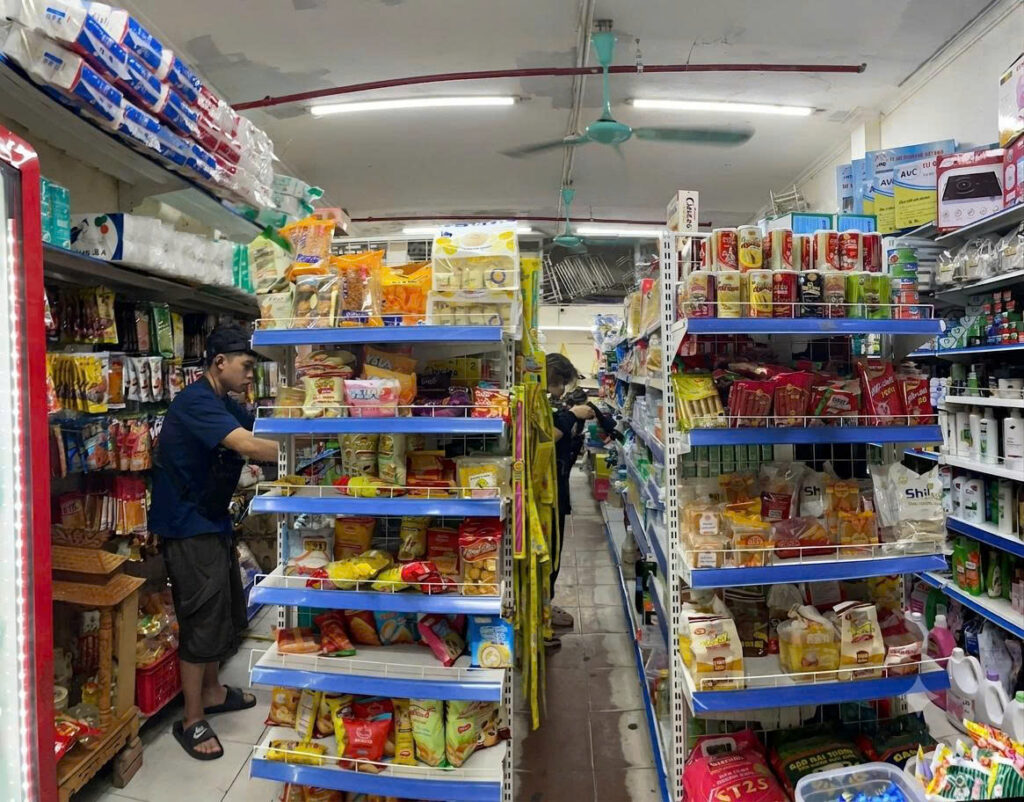
Trong cửa hàng, người thực hiện phải thao tác giữa rất nhiều sản phẩm.
Trong nhà xưởng, nhiệm vụ có thể liên quan đến vật liệu, công cụ và máy móc.
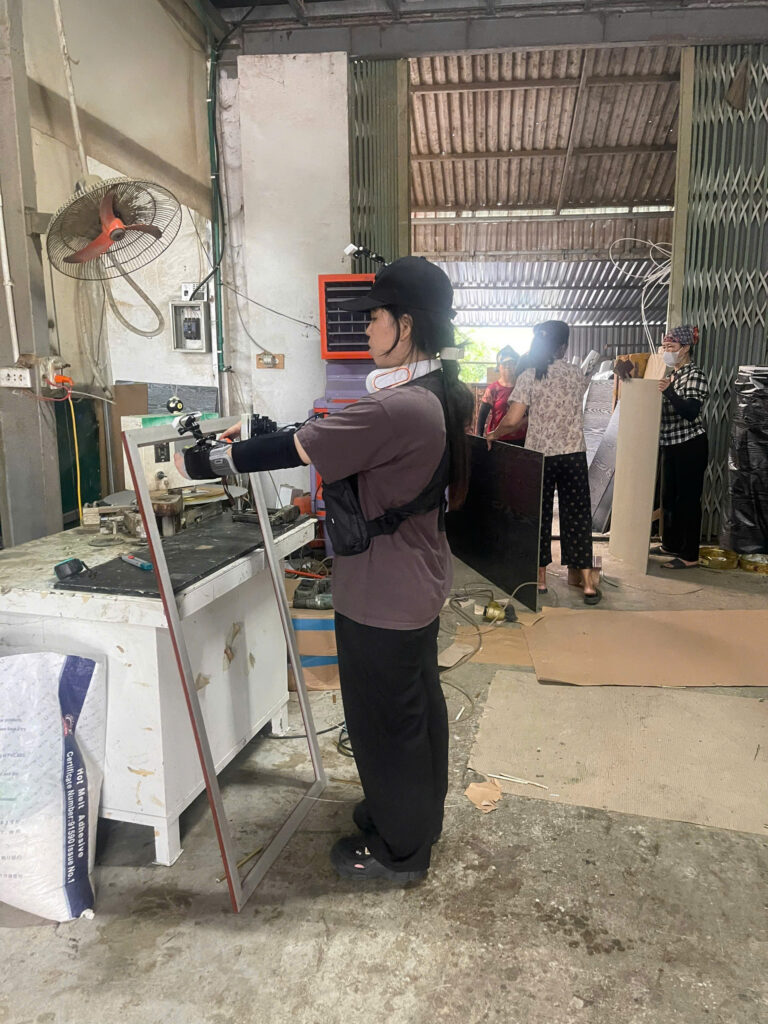
Có những công việc còn yêu cầu hai tay phối hợp với nhau. Trong robotics, bài toán này thường được gọi là bimanual manipulation – thao tác phối hợp hai tay.
Những dữ liệu như vậy đặc biệt có giá trị khi nghiên cứu robot có khả năng thực hiện các công việc ngày càng gần với con người.
Dữ liệu phục vụ Robot Learning
Sau quá trình thu thập và xử lý, Human Demonstration Data có thể trở thành nguồn dữ liệu cho những hướng nghiên cứu như:
Imitation Learning – robot học bằng cách bắt chước các ví dụ;
Robot Learning – giúp robot học cách thực hiện nhiệm vụ từ dữ liệu;
Embodied/Physical AI – AI có khả năng nhận biết và hành động trong thế giới vật lý.
Dịch vụ của Saltlux Technology tập trung vào phần rất quan trọng của quá trình đó: biến những hành động trong thế giới thực thành dữ liệu có thể sử dụng cho AI.